改善なき自動化は、ムダを自動化するだけで終わる
コラム 2026.10.10
ロボットを導入したのに、サイクルタイムが思ったほど縮まらない。投資回収の計画が立たない。原因の多くは、ロボットそのものではなく、入れる前の工程設計にあります。
機械化で失敗する、5つのパターン
- 人の非効率な動作を、そのままロボットに置き換える
- 工程設計(VSM)をせずに、設備だけ導入する
- 治具を工夫せず、高価なロボットを足して解決しようとする
- 前後工程との同期・連携を考えずに設計する
- ボトルネックを、隣の工程へ移動させただけで終わる
いずれも「単なる機械化」です。ムダのある動作や配置をそのままロボット化しても、投資は回収できません。
先にやるのは、ECRSによるムダの排除
ロボットを入れる前に、作業そのものを見直します。
- E(排除) 搬送をロボット化する前に、搬送そのものをなくせないか。検査をAI化する前に、不良の発生原因を断てないか
- C(統合) 加工と位置決めを一体化する。複数の検査項目を一括で同時計測する
- R(再配置) 部品の供給位置を作業者・ロボットの直近へ。動線の交差を解消する
- S(簡素化) ガイドを追加して手動の位置決めを簡単に。ワンタッチ着脱機構を採用する
成否を決めるのは「7割治具、3割ロボット」
自動化の精度と速度は、ロボット本体よりも治具とラインバランスで決まります。
サイクルタイム悪化の最大の原因は、Z軸(上下)の長距離移動です。深く下降して把持し、高く上昇してから横移動する——この動きをなくすだけで大きく変わります。治具で位置決めができていれば、浅いストロークで高速に移載できます。
治具側で効く4つの技術が、セルフセンタリング機構(位置ズレの自動補正)、V溝位置決めガイド(再現性の確立)、投入ガイドの追加(衝突事故の防止)、フローティング機構です。ロボットへの依存を減らし、位置精度を治具で担保します。
実機の前に、仮想空間で検証する
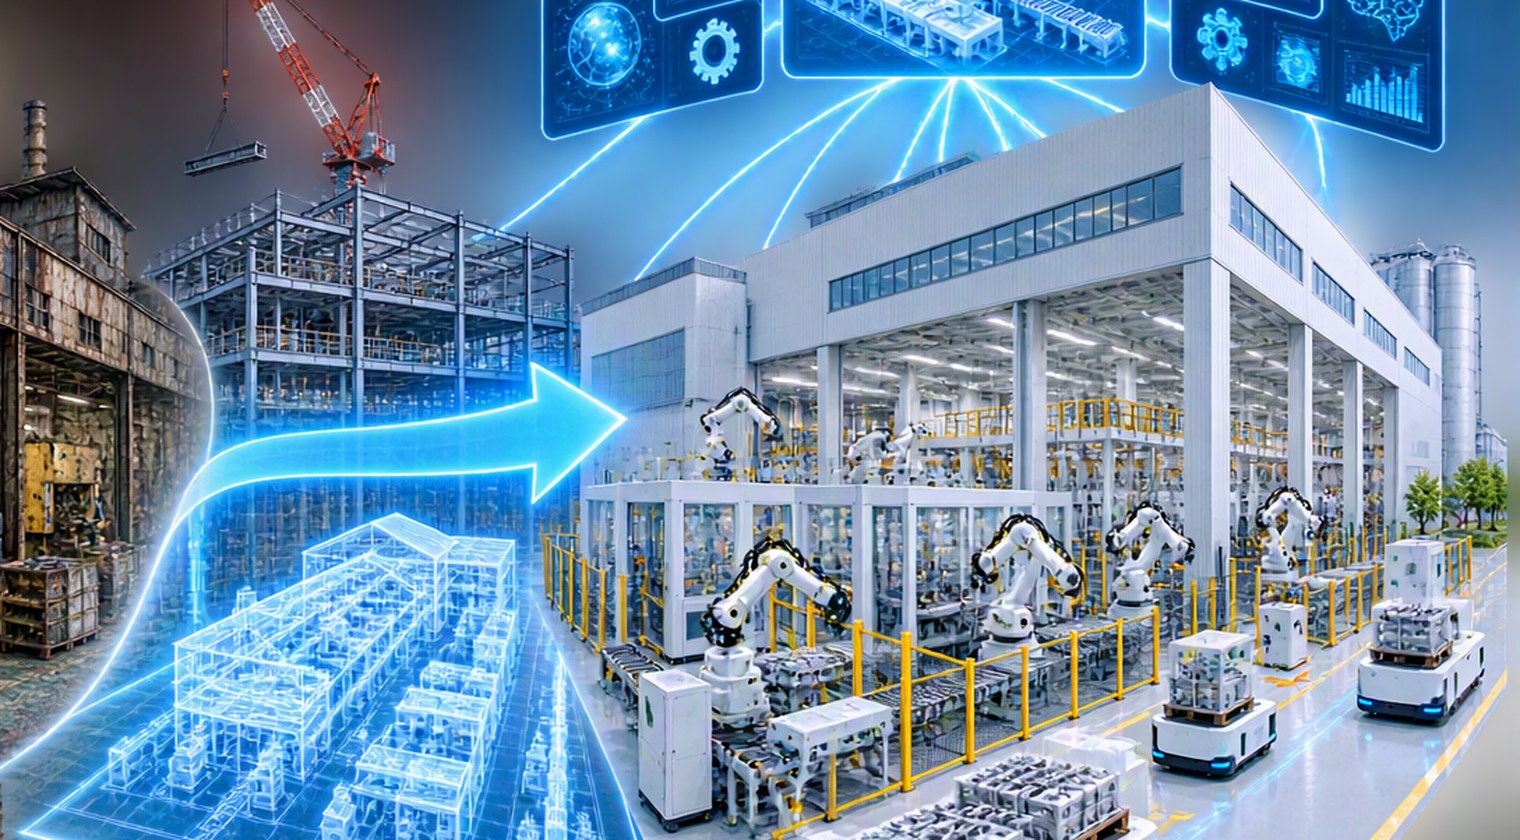
現場改善(Lean)とデジタルツインによる3D事前検証、そして仮想試運転(Virtual Commissioning)を組み合わせます。レイアウトと動線の検証、干渉確認、ロボットパスとサイクルタイムの試算を実機投資の前に済ませておくことで、立ち上げ期間が大きく縮まります。
推奨する14ステップ
目的定義 → 現状分析 → VSM → ECRS → 動作分析 → 工程改善 → レイアウト改善 → 治具改善 → ロボット適用判断 → デジタルツイン検証 → 仮想試運転 → 設備導入 → 効果測定 → 継続改善
失敗する順序は「ロボット導入 → あとから改善」です。動線・レイアウト・治具・バランスを先に潰すほうが、投資対効果は圧倒的に高くなります。
導入後は4つの視点で測る
生産性(個数/人、売上/㎡、リードタイム短縮率)、設備(OEE、MTBF、MTTR)、品質(不良率、直行率、工程内在庫)、物流(搬送距離、在庫回転率、作業者動線)。測ることで、次の改善点が見えてきます。